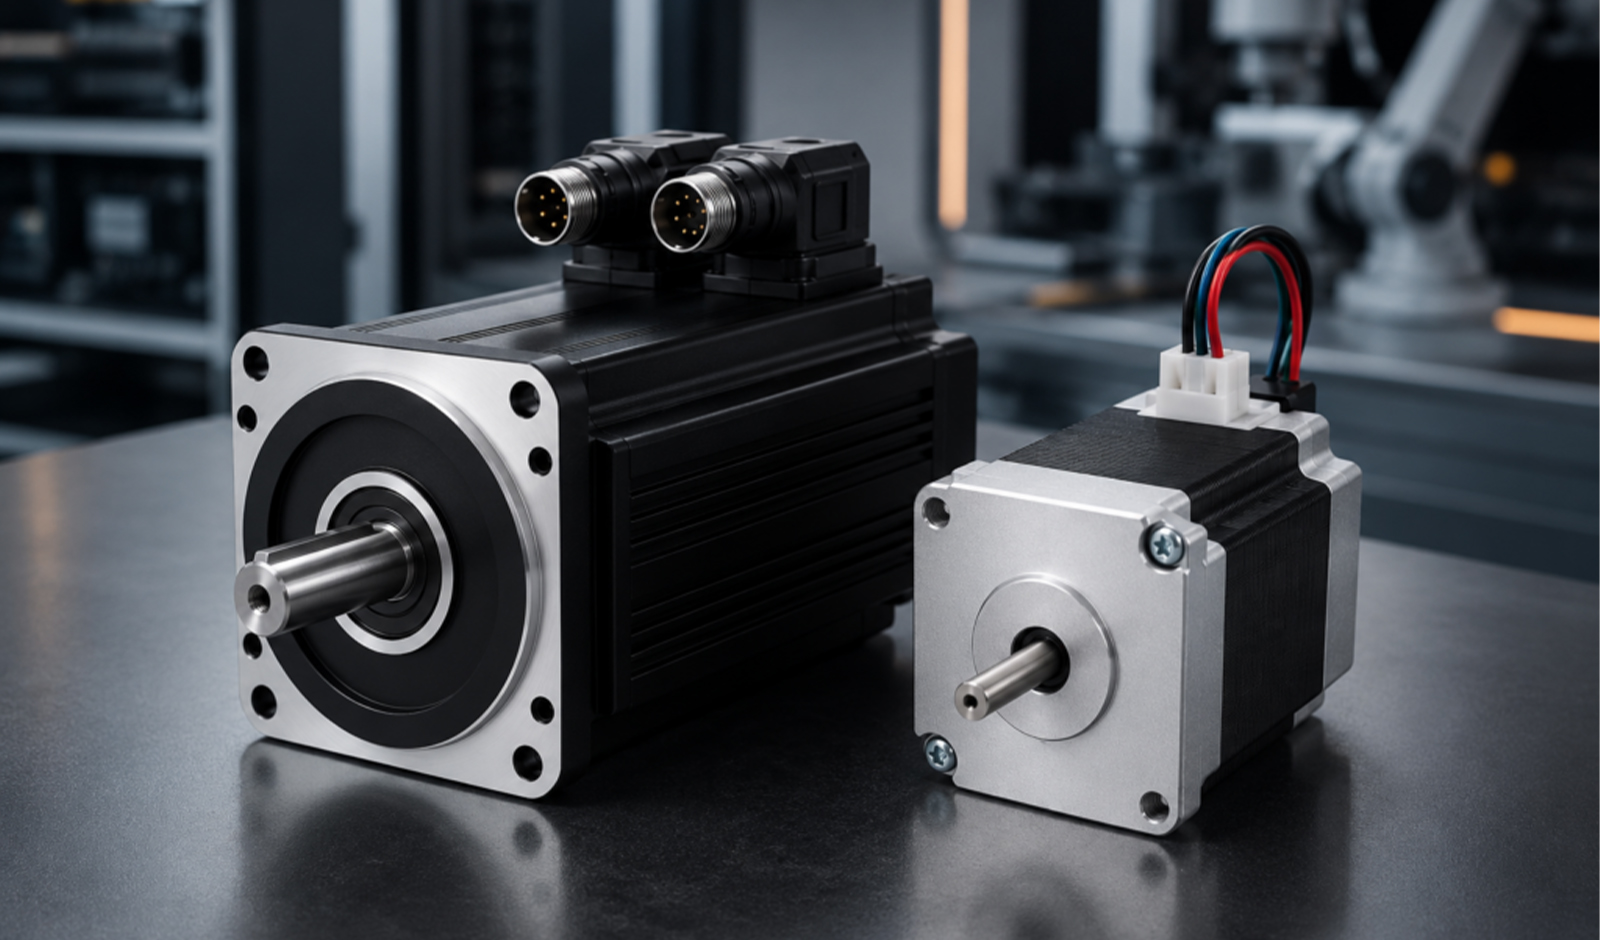
Hareket sistemini yalnızca çalıştırmıyor, doğru konuma ve doğru zamanda ulaştırıyoruz.
Servo ve step motor sistemleri; makinenin yalnızca hareket etmesini değil, belirlenen hızda, yönde ve pozisyonda kontrollü hareket gerçekleştirmesini sağlar.
Ancak servo veya step motorun sürücüye bağlanması ve dönmesi devreye alma işleminin tamamlandığı anlamına gelmez.
Motor ve sürücünün elektriksel uyumu, mekanik aktarım sistemi, encoder yapısı, hareket ölçeklendirmesi, yön, limitler, homing noktası, hızlanma-yavaşlama değerleri ve PLC/motion controller entegrasyonu birlikte değerlendirilmelidir.
Bu nedenle Servo ve Step Motor Sistemleri Devreye Alma çalışmalarını;
Mekanik Sistem → Motor → Sürücü → Geri Besleme → Motion Control → PLC → Hareket Testi → Üretim
bütünlüğünde ele alıyoruz.
Servo Motor Devreye Alma
Servo motor ve sürücünün encoder, kontrol modu, tuning ve hareket parametreleriyle birlikte devreye alınması.
Step Motor Devreye Alma
Step motor ve sürücünün akım, microstep, pulse-direction ve hareket rampalarının uygulamaya göre ayarlanması.
PLC & Motion Entegrasyonu
Pozisyon, hız, homing ve hareket komutlarının PLC veya motion controller ile ilişkilendirilmesi.
Saha Testi
Yön, limit, referans noktası, gerçek hareket mesafesi ve üretim davranışının sahada doğrulanması.
Otomasyon ihtiyacını nasıl değerlendiriyoruz?
Servo ve step motor sistemleri özellikle kontrollü hareket ve pozisyonlama gereken endüstriyel uygulamalarda kullanılır.
Ancak iki motor yapısı aynı şekilde değerlendirilmemelidir.
Servo sistemlerde çoğunlukla motor pozisyonu encoder üzerinden geri beslenir. Sürücü hedef değer ile gerçek hareket arasındaki farkı sürekli kontrol ederek kapalı çevrim hareket gerçekleştirir.
Step motor sistemleri ise gelen elektrik darbelerine göre belirli adımlarla hareket eder. Geleneksel step sistemlerinin önemli bölümü açık çevrim çalışırken encoder geri beslemeli kapalı çevrim step sistemleri de kullanılabilir.
Bu nedenle seçim ve devreye alma yöntemi;
Hassasiyet → Hız → Tork → Yük → Hareket Profili → Geri Besleme İhtiyacı
değerlendirilerek belirlenmelidir.
Talebinizden uygulamaya,
dört net adım.
Her bakım işi aynı değildir. Süreci makinenin durumuna ve talebin kapsamına göre planlıyoruz.
İhtiyacı dinliyoruz.
Kapsamı değerlendiriyoruz.
Yapılacak işi planlıyoruz.
Çalışmayı tamamlıyoruz.
Motor, sürücü ve mekanik ekseni tek sistem olarak değerlendiriyoruz.
Servo motor devreye alma işleminde yalnızca sürücü parametreleri değil, servo ekseninin tamamı dikkate alınmalıdır.
Bir servo ekseni genel olarak:
PLC / Motion Controller → Servo Sürücü → Servo Motor → Mekanik Aktarım → Encoder Geri Besleme
zincirinden oluşur.
Bu zincirdeki yanlış yapılandırma hareketin hatalı olmasına neden olabilir.
Örneğin motor doğru dönüyor ancak PLC üzerinde 100 mm komut verildiğinde mekanizma 80 mm hareket ediyorsa problem servo motorun çalışmaması değil, hareket ölçeklendirmesinin yanlış olmasıdır.
Devreye alma sırasında hareketin gerçek fiziksel karşılığı mutlaka doğrulanmalıdır.
Motor & Sürücü
Servo motor ile servo sürücünün teknik olarak uyumlu olduğunun doğrulanması.
Encoder
Geri besleme sisteminin ve encoder bağlantısının kontrol edilmesi.
Hareket Katmanı
Hız, ivme, pozisyon ve gerekli kontrol ayarlarının oluşturulması.
Mekanik Doğrulama
Motor hareketi ile makinenin gerçek fiziksel hareketinin karşılaştırılması.
Servo sürücüyü makinenin gerçek hareket ihtiyacına göre yapılandırıyoruz.
Servo sürücüler motorun pozisyon, hız ve tork kontrolünü gerçekleştirir.
Devreye alma sırasında sürücünün motoru tanıması, encoder verisini doğru yorumlaması ve kontrol sisteminden gelen komutları doğru şekilde uygulaması gerekir.
Temel devreye alma akışı:
Motor Tanımlama → Encoder → Kontrol Modu → Yön → Limit → Homing → Tuning → PLC → Pozisyon Testi
şeklinde ilerleyebilir.
Parametreler başka bir makineden doğrudan kopyalanmamalıdır.
Aynı servo motor kullanılsa dahi mekanik atalet, redüktör oranı, yük veya hareket mesafesi farklı olabilir.
Kontrol sistemi motorun gerçekte nerede olduğunu bilmelidir.
Servo sistemlerinin önemli avantajlarından biri geri besleme yapısıdır.
Encoder, motorun gerçek hareketi hakkında sürücü veya kontrol sistemine bilgi sağlar.
Bu geri besleme sayesinde sürücü hedef pozisyon ile gerçek pozisyon arasındaki farkı izleyebilir.
Projeye göre farklı encoder teknolojileri kullanılabilir.
Incremental Encoder
Hareket değişimini artımlı sinyallerle bildirir ve bazı sistemlerde referanslama gerektirebilir.
Absolute Encoder
Pozisyon bilgisini belirli bir mutlak referans yapısı içerisinde sağlayabilir.
Encoder Yönü
Motor yönü ile encoder geri besleme yönünün uyumlu olduğunun doğrulanması.
Encoder Diagnostiği
Encoder bağlantısı veya geri besleme problemi durumunda sürücü alarm ve pozisyon verilerinin incelenmesi.
Makinenin mekanik konumu ile kontrol sisteminin koordinatını eşleştiriyoruz.
Homing veya referanslama, eksenin fiziksel konumuyla kontrol sistemindeki pozisyon bilgisinin ilişkilendirilmesi işlemidir.
Makine ilk enerjilendiğinde kontrol sistemi eksenin gerçek konumunu bilmiyor olabilir.
Bu nedenle home sensörü, encoder işareti veya uygun farklı referans yöntemi kullanılarak eksenin bilinen mekanik noktaya hareket etmesi sağlanabilir.
Homing tamamlandıktan sonra bu nokta kontrol sistemi açısından referans olarak kabul edilir.
Temel yapı:
Homing Başlat → Referans Yönünde Hareket → Sensör / Encoder İşareti → Yavaşlama → Referans Pozisyonu Ata
şeklinde olabilir.
Home Sensörü
Ekseni fiziksel referans noktasına yaklaştırmak için kullanılan saha sensörünün kontrol edilmesi.
Homing Yönü
Referans hareketinin doğru mekanik yönde yapıldığının doğrulanması.
Homing Hızı
Referans noktasının tekrarlanabilir şekilde bulunmasına uygun hareket değerlerinin ayarlanması.
Home Offset
Gerçek referans noktasından çalışma sıfırına gerekli ofsetin uygulanması.
Her sistemin her açılışta aynı homing işlemini yapması gerekmeyebilir.
Absolute encoder kullanılan servo sistemlerinde pozisyon bilgisi güç kesilip tekrar geldiğinde belirli koşullarda korunabilir.
Bu yapı özellikle uzun homing hareketlerinin istenmediği makinelerde avantaj sağlayabilir.
Ancak absolute encoder kullanılması mekanik referanslama ihtiyacının tamamen ortadan kalktığı anlamına gelmez.
İlk kurulum, motor değişimi, encoder değişimi veya mekanik sistem revizyonu sonrasında eksenin fiziksel sıfırının doğru şekilde tanımlanması gerekebilir.
Servo sürücünün ve motion controller’ın absolute position yapısı birlikte değerlendirilmelidir.
Motorun kontrol tepkisini gerçek mekanik yüke göre optimize ediyoruz.
Servo tuning, kontrol döngüsünün mekanik sisteme uygun şekilde ayarlanması işlemidir.
Servo motor boşta çok iyi çalışıyor olabilir ancak mekanik yüke bağlandığında titreşim, gecikme veya takip hatası gösterebilir.
Bu nedenle tuning işlemi gerçek mekanik sistem dikkate alınarak yapılmalıdır.
Tuning sırasında amaç ekseni mümkün olan en sert ayara getirmek değildir.
Hedef;
Hızlı Tepki + Kararlı Hareket + Minimum Titreşim + Kabul Edilebilir Takip Hatası
dengesini sağlamaktır.
Mekanik Yük
Motorun sürmekte olduğu gerçek atalet ve mekanik yapının değerlendirilmesi.
Kontrol Kazançları
Servo kontrol döngüsünün uygulama ihtiyacına göre ayarlanması.
Titreşim
Agresif tuning nedeniyle oluşabilecek mekanik salınım ve rezonansların izlenmesi.
Takip Hatası
Komut edilen pozisyon ile gerçek pozisyon arasındaki farkın kontrol edilmesi.
Otomatik ayarı başlangıç noktası olarak kullanıyoruz.
Birçok servo sürücü autotune veya benzeri otomatik tuning fonksiyonlarına sahiptir.
Bu fonksiyon sürücünün mekanik yük davranışını analiz ederek başlangıç kontrol parametrelerini oluşturmasına yardımcı olabilir.
Ancak autotune sonucunun her uygulamada nihai ayar olarak kabul edilmesi doğru değildir.
Hızlı pick-and-place mekanizması ile ağır yük taşıyan lineer eksenin dinamik ihtiyacı aynı değildir.
Autotune sonrası eksen gerçek çalışma koşullarında test edilmeli ve gerekiyorsa ince ayar yapılmalıdır.
Ekseni istenen fiziksel noktaya kontrollü şekilde taşıyoruz.
Pozisyon kontrolünde servo sistemine belirli bir hedef konum verilir.
Sürücü veya motion controller ekseni hedef pozisyona hareket ettirir ve encoder geri beslemesiyle gerçek pozisyonu takip eder.
Örneğin lineer sistemde:
Hedef: 250 mm
komutu verildiğinde kontrol sistemi motor dönüşünü mekanik aktarım oranına göre 250 mm doğrusal harekete dönüştürmelidir.
Bunun için:
motor turu, encoder çözünürlüğü, redüktör oranı, vida adımı veya mekanik çevrim
doğru şekilde tanımlanmalıdır.
Hareket hızını makinenin üretim çevrimine göre belirliyoruz.
Servo motor yalnızca pozisyonlama için kullanılmaz.
Belirli uygulamalarda eksenin hız kontrolü ön plana çıkabilir.
Hız kontrolünde:
- Maksimum hız
- Hızlanma
- Yavaşlama
- Yön
- Tork limitleri
birlikte değerlendirilmelidir.
Çok kısa hızlanma süreleri mekanik darbeye veya takip hatasına neden olabilir.
Gereğinden düşük ivme değerleri ise makine çevrim süresini uzatabilir.
Kuvvet ihtiyacı bulunan uygulamalarda tork kontrolünü değerlendiriyoruz.
Bazı servo uygulamalarında temel kontrol değişkeni pozisyon veya hız yerine tork olabilir.
Sarma, gergi, baskı veya belirli kuvvet uygulamalarında tork kontrolü değerlendirilebilir.
Servo sisteminin tork komutuna verdiği tepki yalnızca sürücü parametreleriyle ilgili değildir.
Redüktör, mekanik sürtünme, yük ataleti ve aktarım sistemi de sonuç üzerinde etkilidir.
Tork limitleri makine ve mekanik ekipman kapasitesine uygun tutulmalıdır.
Motor turunu gerçek milimetre, derece veya ürün mesafesine dönüştürüyoruz.
Servo motorun dönmesi tek başına makinenin ne kadar hareket ettiğini göstermez.
Örneğin motor:
1 tur döndüğünde,
redüktör, kayış-kasnak veya vidalı mil nedeniyle mekanizma farklı bir mesafe hareket edebilir.
Bu nedenle motion sisteminde fiziksel ölçek oluşturulmalıdır.
Örneğin:
1 Motor Turu → Redüktör → Vidalı Mil → 10 mm Lineer Hareket
şeklinde bir ilişki tanımlanabilir.
Yanlış ölçeklendirme servo mekanik olarak sağlıklı çalışsa bile pozisyon hatasına neden olur.
Motor ve yük arasındaki mekanik oranı motion sistemine dahil ediyoruz.
Servo motorlarda redüktör kullanılması motor hızını, çıkış torkunu ve mekanik hareket oranını değiştirir.
Motion controller veya PLC eksenin gerçek hareketini hesaplarken redüktör oranını dikkate almalıdır.
Örneğin motor 10 tur döndüğünde redüktör çıkışı yalnızca 1 tur dönüyorsa pozisyon ölçeği buna göre oluşturulmalıdır.
Redüktör boşluğu, mekanik esneklik ve backlash özellikle hassas pozisyon uygulamalarında ayrıca değerlendirilmelidir.
Dönel hareketi gerçek lineer mesafeye doğru şekilde çeviriyoruz.
Lineer servo eksenlerinde motor hareketi vidalı mil, kayış veya farklı mekanik aktarım sistemleri üzerinden doğrusal harekete dönüştürülebilir.
Vidalı mil kullanılan bir eksende vida adımı motion ölçeklendirmesinin temel parametrelerinden biridir.
Örneğin vida adımı 10 mm ise mekanik yapıya göre bir mil turu 10 mm doğrusal harekete karşılık gelebilir.
Ancak gerçek hesap;
Motor → Redüktör → Kaplin → Vidalı Mil → Lineer Tabla
zincirine göre yapılmalıdır.
Ekseni mekanik sınırların dışına çıkmadan kontrol ediyoruz.
Lineer veya döner eksenlerin fiziksel hareket sınırları bulunabilir.
Bu nedenle servo sistemlerde mekanik hareket limitleri dikkate alınmalıdır.
Projeye göre:
Negatif Limit • Pozitif Limit • Software Limit • Home Sensörü
kullanılabilir.
Limitlerin ilk devreye alma sırasında doğru yön ve doğru girişle eşleştiği mutlaka test edilmelidir.
Yanlış tanımlanan limit sensörü ekseni korumak yerine yanlış yönde hareketin devam etmesine neden olabilir.
Motorun elektriksel yapısına uygun sürücü değerleri oluşturuyoruz.
Step motor sürücülerinde motor akımı ve microstep gibi temel ayarlar bulunabilir.
Motorun izin verdiğinden çok yüksek akım verilmesi aşırı ısınmaya neden olabilir.
Gereğinden düşük akım ise özellikle yük altında yetersiz tork oluşturabilir.
Bu nedenle sürücü akımı kullanılan motorun teknik değerlerine göre belirlenmelidir.
Ayarlar yalnızca motorun dönmesini sağlayacak şekilde değil, gerçek çalışma şartları düşünülerek yapılmalıdır.
Motor Akımı
Motor ve sürücü teknik özelliklerine göre uygun çalışma akımının belirlenmesi.
Microstep
Hareket çözünürlüğü ve sistem davranışına göre microstep ayarının oluşturulması.
Pulse Yapısı
Kontrol cihazının pulse sinyaliyle sürücü girişinin uyumunun doğrulanması.
Yön Kontrolü
Direction sinyalinin gerçek mekanik hareket yönüyle eşleştirilmesi.
Servo ve step sistemlerde yalnızca sürücü parametreleri üzerinden ilerlemek yerine ekseni bütün olarak değerlendiriyoruz.
Motor, sürücü ve mekanik sistemi inceliyoruz.
Motor tipini, sürücüyü, yükü, redüktör ve aktarım sistemini, encoder ve kontrol yöntemini değerlendiriyoruz.
Hareket sistemini yapılandırıyoruz.
Servo tarafında encoder, tuning ve motion parametrelerini; step tarafında akım, microstep, pulse ve rampaları oluşturuyoruz.
Hareket komutlarını kontrol sistemine bağlıyoruz.
Jog, homing, absolute-relative positioning, hız ve gerekli alarm bilgilerini PLC veya motion controller ile ilişkilendiriyoruz.
Ekseni gerçek çalışma koşullarında doğruluyoruz.
Yön, limit, home, hareket mesafesi, pozisyon, hız ve gerçek yük davranışını kontrol ederek sistemi üretime hazırlıyoruz.