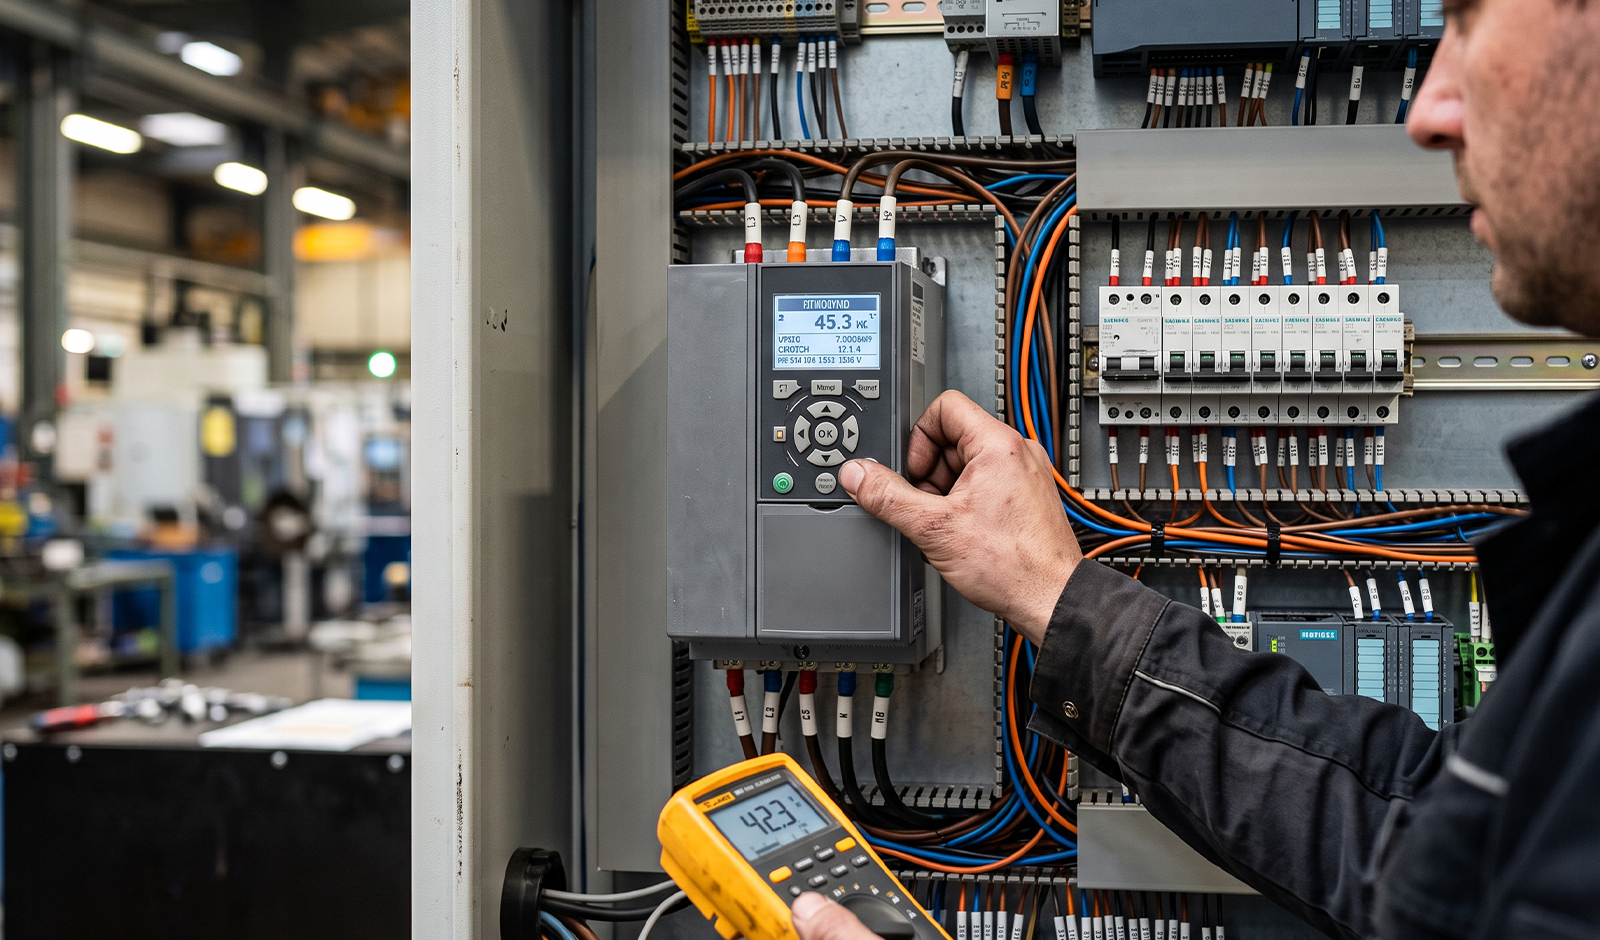
Motor sürücüsünü yalnızca çalıştırmıyor, makineye uygun hale getiriyoruz.
Motor sürücüsünün elektrik panosuna monte edilmesi ve motora bağlanması devreye alma işleminin tamamlandığı anlamına gelmez.
Sürücünün bağlı olduğu motorun elektriksel özellikleri, makinenin mekanik yükü, istenen hız aralığı, kontrol yöntemi, PLC bağlantısı ve çalışma senaryosu birlikte değerlendirilmelidir.
Yanlış motor verileri, gereğinden kısa hızlanma süresi, uygun olmayan kontrol modu veya hatalı I/O yapılandırması motorun ve makinenin beklenen şekilde çalışmamasına neden olabilir.
Bu nedenle motor sürücüleri devreye alma çalışmalarını;
Motor → Sürücü → Parametre → Kontrol → PLC → Makine → Yük Testi
bütünlüğünde ele alıyoruz.
Motor Parametreleri
Motor etiket bilgilerinin sürücüye doğru şekilde tanımlanması ve çalışma yapısıyla eşleştirilmesi.
Sürücü Parametreleme
Kontrol modu, hız sınırları, rampalar, giriş-çıkışlar ve uygulama parametrelerinin ayarlanması.
PLC Entegrasyonu
Start-stop, hız referansı, durum ve alarm bilgilerinin otomasyon sistemiyle ilişkilendirilmesi.
Saha Devreye Alma
Motor yönü, yüksüz çalışma, gerçek yük davranışı ve makine senaryosunun sahada test edilmesi.
Sürücü, motor ve mekanik yükün birlikte çalışmasını sağlıyoruz.
Motor sürücü devreye alma; frekans konvertörünün motora ve uygulamaya uygun şekilde yapılandırılması, gerekli kontrol sinyallerinin tanımlanması ve sistemin gerçek çalışma şartlarında test edilmesi sürecidir.
Bir konveyör motorunun çalışma ihtiyacı ile fan, pompa, mikser veya ağır yük kaldıran bir mekanizmanın ihtiyacı aynı değildir.
Bu nedenle aynı güçte iki motorda dahi aynı sürücü parametrelerinin doğrudan kullanılabileceği varsayılmamalıdır.
Devreye alma süreci genel olarak:
Motor Bilgileri → Kontrol Modu → I/O → Hız Limitleri → Rampalar → Autotune → PLC → Yön → Yüksüz Test → Yüklü Test
şeklinde ilerler.
Talebinizden uygulamaya,
dört net adım.
Her bakım işi aynı değildir. Süreci makinenin durumuna ve talebin kapsamına göre planlıyoruz.
İhtiyacı dinliyoruz.
Kapsamı değerlendiriyoruz.
Yapılacak işi planlıyoruz.
Çalışmayı tamamlıyoruz.
Motor hızını yalnızca frekans değiştirerek değil, kontrollü bir sistem içerisinde yönetiyoruz.
Frekans konvertörleri AC motorların hızını ve çalışma karakteristiğini kontrol etmek için kullanılan sürücülerdir.
Motorun doğrudan şebekeye bağlanmasına göre sürücü kullanıldığında hızlanma ve yavaşlama süreleri, çalışma frekansı, kontrol yöntemi ve farklı koruma parametreleri ayarlanabilir.
Ancak frekans konvertörünün doğru çalışabilmesi için motor ve uygulama bilgilerinin sürücüye doğru şekilde girilmesi gerekir.
Özellikle yeni cihaz devreye almada sürücünün fabrika ayarlarıyla sürekli çalıştırılması doğru yaklaşım değildir.
Makinenin gerçek ihtiyacına göre parametreleme yapılmalıdır.
Motor Tanımlama
Motor güç, gerilim, akım, frekans ve devir bilgilerinin sürücüye tanımlanması.
Hız Ayarları
Minimum, maksimum ve çalışma frekanslarının uygulamaya göre belirlenmesi.
Rampalar
Motorun hızlanma ve yavaşlama sürelerinin mekanik sisteme uygun şekilde ayarlanması.
Kontrol Kaynağı
Start-stop ve hız referansının panel, terminal, analog giriş veya PLC üzerinden alınmasının yapılandırılması.
Doğru devreye alma motor etiketini doğru okumakla başlar.
Sürücü parametrelemesinin temel aşamalarından biri motorun anma bilgilerinin doğru şekilde girilmesidir.
Motor etiketinde uygulamaya göre:
Gerilim → Akım → Güç → Frekans → Devir → Bağlantı
bilgileri bulunabilir.
Sürücü bu bilgileri motor kontrol algoritmasında kullanır.
Motor etiketindeki değerler yerine tahmini değerler girilmesi özellikle vektör kontrol ve motor tanıma süreçlerinde performansı olumsuz etkileyebilir.
Motor daha önce başka bir sürücüyle çalışmış olsa bile yeni sürücü devreye alınırken motor bilgilerinin yeniden doğrulanması gerekir.
Sürücüyü yalnızca kW değerine göre değerlendirmiyoruz.
Motor sürücüsü seçilirken motor gücü önemli bir parametredir ancak tek kriter değildir.
Motor anma akımı, besleme gerilimi, uygulamanın yük karakteristiği, çalışma rejimi ve gerekli kontrol performansı birlikte değerlendirilmelidir.
Örneğin ağır kalkış yapan bir makine ile fan uygulamasının yük karakteristiği farklıdır.
Motor ve sürücünün elektriksel olarak uyumlu olması, doğru parametre ayarlarının temelini oluşturur.
Motor Gücü
Motorun nominal gücünün sürücü ve uygulama açısından değerlendirilmesi.
Motor Akımı
Sürücü çıkış akım kapasitesinin motor ve yük şartlarıyla karşılaştırılması.
Besleme Gerilimi
Sürücünün giriş gerilimi ile tesis ve motor sisteminin uyumunun kontrol edilmesi.
Yük Karakteristiği
Pompa, fan, konveyör veya ağır makine gibi farklı uygulamaların ihtiyaçlarının dikkate alınması.
Varsayılan değerleri değil, makinenin gerçek çalışma koşullarını kullanıyoruz.
Sürücü içerisinde çok sayıda parametre bulunabilir.
Ancak devreye alma sırasında her parametreyi değiştirmek gerekmez.
Öncelikle uygulama için gerekli temel parametreler belirlenmelidir.
Motor bilgileri, kontrol modu, minimum ve maksimum hız, hızlanma-yavaşlama süreleri, giriş-çıkış fonksiyonları ve haberleşme ayarları sistematik şekilde oluşturulur.
Parametre değiştirilirken yapılan ayarın motor ve mekanik sistem üzerindeki etkisi değerlendirilmelidir.
Temel Parametreler
Motor ve uygulamanın çalışması için gerekli ana ayarların oluşturulması.
I/O Parametreleri
Dijital ve analog giriş-çıkış fonksiyonlarının kontrol sistemine göre yapılandırılması.
Kontrol Parametreleri
Hız, tork ve uygun kontrol modu ayarlarının uygulamaya göre belirlenmesi.
Diagnostik Parametreler
Sürücü durumlarının, alarm bilgilerinin ve gerekli izleme değerlerinin yapılandırılması.
Basit hız kontrolü gereken uygulamalar için uygun kontrol yapısını belirliyoruz.
V/f veya skaler kontrol, motor frekansı ile gerilim arasındaki ilişkinin belirli bir karakteristiğe göre yönetildiği kontrol yöntemidir.
Fan, pompa, konveyör veya hassas tork kontrolü gerektirmeyen farklı uygulamalarda değerlendirilebilir.
Ancak her uygulamada V/f kontrol kullanılması doğru değildir.
Düşük hızda daha güçlü tork kontrolü veya daha yüksek dinamik performans gerekiyorsa farklı kontrol yöntemleri gerekebilir.
Kontrol modu seçimi uygulamanın gerçek ihtiyacına göre yapılmalıdır.
Daha hassas motor davranışı gereken uygulamalarda motor modelini kullanıyoruz.
Vektör kontrol, motorun akı ve tork bileşenlerini daha gelişmiş şekilde yönetmeye yönelik sürücü kontrol yöntemlerinden biridir.
Özellikle düşük hız performansı veya daha kontrollü tork davranışı gereken uygulamalarda değerlendirilebilir.
Vektör kontrolün doğru çalışabilmesi için motor bilgilerinin sürücüye doğru girilmesi önemlidir.
Sürücü ve uygulamanın özelliğine göre motor tanıma veya autotune işlemi de gerekebilir.
Kontrol modu “daha gelişmiş olduğu için” değil, uygulama gerçekten ihtiyaç duyduğu için seçilmelidir.
Sürücünün motora ait elektriksel özellikleri daha doğru tanımasını sağlıyoruz.
Birçok modern motor sürücüsünde autotune veya motor identification fonksiyonları bulunabilir.
Bu işlem sürücünün motor modelini oluşturması veya motor parametrelerini daha doğru belirlemesi için kullanılabilir.
Autotune işlemi kullanılan sürücüye göre motor hareket etmeden veya belirli bir hareket gerçekleştirerek uygulanabilir.
Bu nedenle işlem öncesinde makinenin fiziksel olarak güvenli durumda olduğundan emin olunmalıdır.
Motor Verileri
Autotune öncesinde motor etiket bilgilerinin doğru girildiğinin kontrol edilmesi.
Güvenli Çalışma
Motorun hareket etme ihtimaline karşı mekanik sistemin devreye alma şartlarının doğrulanması.
Tanımlama
Sürücünün desteklediği motor tanıma yönteminin uygulanması.
Doğrulama
Tanıma sonrasında motorun düşük ve normal çalışma hızlarında test edilmesi.
Motor modelinin sürücü tarafından belirlenmesini sağlayan devreye alma işlemi.
Bazı sürücüler motorun elektriksel karakteristiğini belirlemek için ID run veya benzeri motor identification yöntemleri kullanır.
Bu işlem özellikle vektör kontrol gibi motor modelinin önemli olduğu kontrol yöntemlerinde devreye alma performansını etkileyebilir.
ID run sırasında motorun hareket davranışı üretici ve seçilen tanıma yöntemine göre değişebilir.
Bu nedenle işlem gelişigüzel başlatılmamalıdır.
Motorun mekanik bağlantıları ve makinenin güvenli durumu kontrol edilmelidir.
İlk hareketi düşük hızda ve kontrollü şekilde doğruluyoruz.
Motor sürücüsü devreye alındığında kontrol edilmesi gereken ilk saha davranışlarından biri dönüş yönüdür.
Pompa, fan, konveyör ve farklı makinelerde yanlış yön ciddi mekanik veya proses sorunlarına neden olabilir.
Bu nedenle ilk çalıştırmada mümkün olduğunca düşük ve kontrollü bir referans kullanılarak motor yönü doğrulanmalıdır.
Yanlış yön tespit edildiğinde elektrik bağlantısı veya sürücü parametresi kullanılan sistemin yapısına göre uygun şekilde düzeltilmelidir.
Motoru ve mekanik sistemi gereksiz darbeye maruz bırakmadan hızlandırıyoruz.
Hızlanma rampası motorun sıfırdan hedef hıza ne kadar sürede ulaşacağını belirler.
Çok kısa hızlanma süresi sürücünün yüksek akım çekmesine veya mekanik sistemde ani tork değişimlerine neden olabilir.
Çok uzun hızlanma süresi ise üretim çevrimini gereksiz yere uzatabilir.
Bu nedenle hızlanma süresi;
Motor → Yük → Atalet → Üretim Süresi → Sürücü Kapasitesi
birlikte değerlendirilerek belirlenmelidir.
Kontrollü duruş için yükün enerjisini dikkate alıyoruz.
Motor sürücüsü çıkış frekansını azaltarak motoru kontrollü biçimde yavaşlatabilir.
Ancak yüksek atalete sahip yüklerde çok kısa yavaşlama süresi DC bara geriliminin yükselmesine ve sürücünün aşırı gerilim alarmına geçmesine neden olabilir.
Bu durumda yalnızca alarm resetlemek yerine gerçek yavaşlama ihtiyacı incelenmelidir.
Uygulamaya göre daha uzun rampa, uygun frenleme sistemi veya farklı kontrol çözümü gerekebilir.
Motorun çalışma aralığını makinenin gerçek ihtiyacına göre sınırlandırıyoruz.
Sürücü üzerinden motor hızının kontrol edilebilmesi motorun her frekansta güvenli ve uygun çalışacağı anlamına gelmez.
Minimum frekans çok düşük seçildiğinde motor soğutması veya yük davranışı bazı uygulamalarda problem oluşturabilir.
Maksimum frekans ise motorun ve mekanik sistemin izin verilen çalışma şartları dikkate alınarak belirlenmelidir.
Bu nedenle hız sınırları yalnızca operatör talebine göre değil, motor ve makine özelliklerine göre oluşturulmalıdır.
Motorun hangi kaynaktan komut alacağını net şekilde belirliyoruz.
Sürücü farklı yöntemlerle start-stop komutu alabilir.
Uygulamaya göre sürücünün kendi paneli, fiziksel dijital girişler veya PLC haberleşmesi kullanılabilir.
Devreye alma sırasında komut kaynağı yanlış yapılandırılmışsa sürücü hazır görünmesine rağmen motor çalışmayabilir.
Kontrol zinciri:
Start Komutu → Sürücü Hazır → Çalışma İzni → Hız Referansı → Motor
şeklinde doğrulanmalıdır.
Panel Kontrolü
Devreye alma veya test sırasında sürücü üzerindeki kontrol panelinin kullanılması.
Terminal Kontrolü
Dijital girişler üzerinden start, stop, yön veya farklı komutların verilmesi.
PLC Kontrolü
Endüstriyel otomasyon sistemi üzerinden sürücünün komutlandırılması.
Haberleşme Kontrolü
Network üzerinden komut ve durum bilgilerinin karşılıklı aktarılması.
Sürücünün saha ve PLC ile temel kontrol sinyallerini yapılandırıyoruz.
Motor sürücülerinde dijital girişler farklı fonksiyonlara atanabilir.
Örneğin:
Start • Stop • İleri • Geri • Reset • Sabit Hız Seçimi
gibi işlevler kullanılabilir.
Dijital çıkışlar veya röle çıkışları ise:
Hazır • Çalışıyor • Hata • Hızda
gibi durum bilgilerini PLC veya pano sistemine aktarabilir.
Devreye alma sırasında fiziksel terminal ile parametrede tanımlanan fonksiyonun aynı olduğunun doğrulanması gerekir.
0-10 V ve 4-20 mA sinyallerini doğru ölçeklendiriyoruz.
Sürücü hız referansı PLC analog çıkışından veya potansiyometre gibi farklı bir kaynaktan alınabilir.
Yaygın yöntemlerden bazıları:
0-10 V ve 4-20 mA
analog sinyalleridir.
Analog referans kullanılırken sürücü girişinin doğru sinyal tipine ayarlanması ve referansın doğru ölçeklendirilmesi gerekir.
Örneğin:
0 V = 0 Hz
10 V = 50 Hz
şeklinde bir yapı oluşturulabilir.
Ancak uygulamanın ihtiyacına göre minimum ve maksimum hız farklı değerlerde sınırlandırılabilir.
Sürücü devreye alma sürecini cihazın fabrika ayarlarını değiştirmek olarak değil, motor ve makineyi bir sistem halinde çalıştırma süreci olarak ele alıyoruz.
Motor ve uygulamayı inceliyoruz.
Motor etiket bilgilerini, sürücü modelini, mekanik yükü, kontrol yöntemini ve otomasyon sistemini değerlendiriyoruz.
Sürücüyü uygulamaya göre yapılandırıyoruz.
Motor verileri, kontrol modu, hız sınırları, rampalar, I/O ve gerekli haberleşme parametrelerini oluşturuyoruz.
PLC ve saha sistemleriyle bağlantıyı kuruyoruz.
Start-stop, hız referansı, durum bilgileri, analog sinyaller veya endüstriyel haberleşmeyi kontrol sistemiyle ilişkilendiriyoruz.
Sistemi gerçek çalışma şartlarında doğruluyoruz.
Motor yönü, autotune/ID işlemleri, hızlanma-yavaşlama, yüksüz ve yüklü çalışma davranışlarını kontrol ederek sistemi devreye alıyoruz.